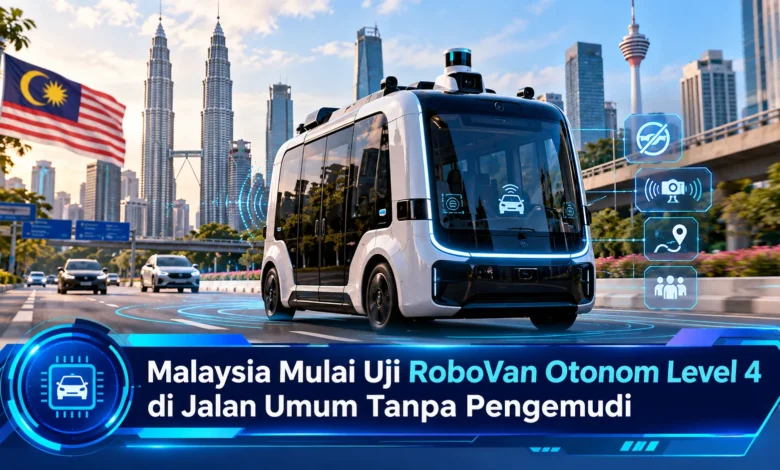
Malaysia mengambil langkah penting dalam pengembangan kendaraan otonom dengan memulai uji coba RoboVan Level 4 di jalan umum Cyberjaya pada 20 Oktober 2026. Kendaraan logistik tanpa pengemudi ini diperkenalkan oleh Autonomous Logistic Solutions (ALS) dalam ajang Transport Expo Asia 2026. RoboVan dirancang mengangkut barang tanpa pengemudi maupun penumpang di dalam kabin, tetapi tetap berada dalam pengawasan pusat kendali jarak jauh. Pengujian selama enam bulan dilakukan pada rute sepanjang 22 kilometer yang mencakup beragam kondisi lalu lintas. Perkembangan TEKNOLOGI ini menjadi tonggak penting bagi Malaysia dalam menguji keamanan, efisiensi, dan kesiapan transportasi logistik otomatis.
Peluncuran RoboVan Level 4 Menandai Kemajuan Transportasi Malaysia
Negara Malaysia mengambil langkah menuju fase pengembangan mobilitas otonom yang lebih nyata melalui pengujian van pengangkut barang tanpa sopir di kawasan Cyberjaya. Peluncuran resmi ini diumumkan pada 20 Oktober 2026. Perusahaan Autonomous Logistic Solutions Sdn Bhd menjadi pihak yang menjalankan inisiatif. Menurut perusahaan, RoboVan tersebut merupakan kendaraan logistik Level 4 tanpa pengemudi dengan pelat nomor resmi. Langkah pengujian ini menandai kemajuan pengujian di jalan umum.
Tahap demonstrasi lapangan dijadwalkan berlangsung selama enam bulan pada jalur pengujian kendaraan otomatis MyAV. Jalur pengujian resmi ini mencakup perjalanan sepanjang 22 kilometer dan mencakup berbagai kondisi jalan. Dalam perjalanan pengujian, kendaraan harus mengenali penyeberangan pejalan kaki di sekitar kawasan bisnis, fasilitas transportasi umum, serta ruas jalan perkotaan. Keragaman situasi ini memungkinkan evaluasi perilaku kendaraan dalam berbagai keadaan. Walaupun pengujian berlangsung di jalan umum, penggunaan kendaraan masih berada dalam kerangka uji coba resmi.
Perbedaan Kendaraan Otonom Level 4 dengan Mobil Biasa
Kendaraan logistik otomatis tersebut dirancang dengan sistem autonomous driving Level 4. Dalam klasifikasi otomatisasi kendaraan, Level 4 memberikan kemampuan kendaraan menjalankan fungsi berkendara secara mandiri dalam lingkungan yang memenuhi persyaratan sistem. Batas tersebut dikenal sebagai Operational Design Domain atau ODD. Dalam penerapan praktis, kendaraan tidak membutuhkan manusia untuk terus mengendalikan kemudi selama kondisi jalan memenuhi wilayah operasi yang disetujui. Walaupun kendaraan bisa berjalan sendiri, teknologi ini belum berarti bebas beroperasi pada seluruh kondisi.
Agar mampu bergerak secara mandiri, kendaraan otonom umumnya memadukan berbagai sensor dengan perangkat lunak persepsi. Perangkat pemahaman lingkungan membantu mendeteksi pengguna jalan seperti kendaraan di sekitarnya. Selanjutnya, sistem menyusun keputusan navigasi berdasarkan aturan jalan dan keadaan sekitar. Pada sistem autonomous driving modern, fungsi tersebut dapat melibatkan kamera, radar, dan LiDAR. Walaupun prinsip tersebut umum digunakan, rincian perangkat keras setiap model dapat berbeda. Untuk memahami kemampuannya secara tepat, pengujian lapangan menjadi bagian penting.
Pusat Kendali Jarak Jauh Mengawasi RoboVan Malaysia
Meskipun tidak membawa pengemudi, RoboVan masih dipantau oleh petugas operasional. ALS menggunakan Remote Operations Centre atau ROC di Cyberjaya sebagai ruang kendali operasional. Fasilitas tersebut disiapkan sebelum tahap pengoperasian Oktober 2026. Dari fasilitas pengawasan tersebut, petugas bisa memantau perjalanan menggunakan data telemetri, visualisasi lingkungan sekitar, dan diagnostik perangkat. Fungsi tersebut membantu operator memahami situasi. Berkat sistem pendukung tersebut, pengambilan keputusan keselamatan tetap memiliki prosedur pengawasan manusia.
Peran ROC menjadi penting karena kondisi lalu lintas dapat berubah. Ketika kendaraan berada di rute pengujian, sistem mungkin menemukan hambatan sementara akibat kendaraan berhenti tidak terduga. Ketika lingkungan tidak lagi memenuhi persyaratan otomatisasi, kendaraan perlu mengikuti mekanisme penanganan aman. Pada otomatisasi berkendara tingkat empat, kondisi semacam itu memerlukan kemampuan mencapai keadaan risiko minimum. Pengawasan pusat kendali menambah lapisan pemantauan. Walaupun tersedia pusat kendali, kendaraan tetap harus memenuhi standar keselamatan operasionalnya.
Peran Pemerintah Malaysia dalam Pengujian Kendaraan Otonom
Pelaksanaan pengujian kendaraan tanpa sopir berlangsung dalam program regulatory sandbox. Malaysia menyediakan National Regulatory Sandbox bagi kendaraan otonom untuk menguji solusi transportasi sebelum penerapan komersial luas. Dalam program tersebut, kendaraan perlu melewati proses evaluasi. Otoritas transportasi nasional mendukung kerangka pengawasan kendaraan otomatis. Dalam tahapan persiapan proyek, perusahaan mendapat persetujuan untuk uji kendaraan Level 4 pada Juni 2026. Persetujuan tersebut menjadi dasar melanjutkan evaluasi lapangan.
Pengembangan ekosistem kendaraan otomatis mengandalkan kolaborasi lintas sektor. Untuk menyiapkan pusat kendali, perusahaan berkolaborasi dengan Cyberview dan Selangor Information Technology and Digital Economy Corporation atau Sidec. Kolaborasi tersebut mendukung kesiapan operasional kendaraan. Pada tahap regulasi, sejumlah lembaga seperti instansi transportasi nasional dan Futurise terkait dengan proses pengujian serta pengembangan ekosistem. Tujuan pengujian tidak hanya menunjukkan kemampuan otomatisasi. Hasil pengamatan sepanjang program dapat digunakan untuk menilai keselamatan. Melalui pendekatan tersebut, pemerintah memiliki dasar tambahan untuk mengevaluasi kelayakan penerapan.
Peluang Efisiensi Transportasi Barang melalui Teknologi RoboVan
Bidang distribusi menjadi sasaran utama pengembangan RoboVan. Ketika perusahaan memindahkan produk antarlokasi, ketepatan jadwal memiliki peranan penting. RoboVan dirancang untuk mempermudah perpindahan barang pada rute tertentu. Dalam skenario penerapan industri, kendaraan berpeluang melayani perpindahan barang antarfasilitas. Ketika perjalanan mengikuti pola terencana, perusahaan mungkin memperoleh fleksibilitas penjadwalan. Namun demikian, efisiensi harus dibuktikan melalui evaluasi lapangan. Kebutuhan pemeliharaan dan konektivitas tetap perlu diperhitungkan.
Dalam pengembangan bertahapnya, perusahaan telah menyelesaikan percobaan kendaraan di kawasan gudang Pos Malaysia sejak Januari 2026. Tahap tersebut memungkinkan pengumpulan pengalaman penggunaan sebelum pengujian diperluas ke jalan umum. Sebagai bagian dari strategi jangka panjang, mempelajari pemanfaatan untuk fasilitas industri serta pusat logistik besar. Operasional pada kawasan khusus harus menyesuaikan kebutuhan setiap fasilitas. Dalam pengembangan layanan komersial, perusahaan dianjurkan merancang integrasi dengan sistem pergudangan. Karena itu, pengelolaan kargo harus berjalan bersama otomatisasi kendaraan.
Kesimpulan Uji RoboVan Otonom Malaysia dan Masa Depan Transportasi
Pengoperasian percobaan RoboVan tanpa pengemudi di Cyberjaya menunjukkan kemajuan nyata bagi pengembangan logistik otomatis. Dalam masa uji coba selama enam bulan, kendaraan menghadapi berbagai kondisi pada lintasan Cyberjaya 22 kilometer tanpa sopir yang duduk di belakang kemudi. Kendati kendaraan bergerak secara otomatis, operasinya didukung petugas dari pusat kendali ROC. Program percobaan ini membantu memahami tantangan operasional nyata. Seiring meningkatnya penggunaan kecerdasan buatan, kendaraan Level 4 berpotensi membantu distribusi barang lebih efisien. Walaupun hasil awalnya menarik, dukungan regulasi harus berkembang bersama kesiapan teknologi. Dari sudut pandang Anda, apakah teknologi pengiriman barang otomatis akan menjadi solusi distribusi masa depan? Ceritakan pemikiran Anda mengenai peluang otomatisasi logistik di Indonesia.