Masa Depan Embodied Artificial Intelligence, Dari Robot Pintar hingga Mesin yang Mampu Beradaptasi Mandiri


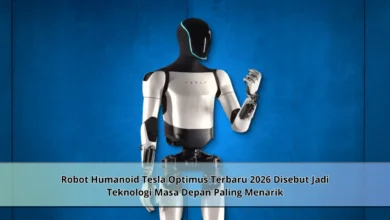
Embodied Artificial Intelligence menjadi salah satu arah perkembangan kecerdasan buatan yang menarik karena AI tidak lagi hanya bekerja melalui perangkat lunak, tetapi mulai dihubungkan dengan robot dan mesin yang dapat berinteraksi langsung dengan lingkungan fisik. Dengan bantuan kamera, sensor, aktuator, serta model kecerdasan buatan, mesin dapat mengamati kondisi sekitar, melakukan tindakan, dan menggunakan hasil interaksi tersebut sebagai informasi baru. Perkembangan ini membuka gambaran masa depan TEKNOLOGI ketika robot semakin adaptif dan mampu menangani situasi dunia nyata yang dinamis.
Mengenal Arah Masa Depan Embodied Artificial Intelligence
Embodied AI dapat dipahami sebagai pendekatan yang menghubungkan kemampuan kecerdasan buatan dengan tubuh fisik dan lingkungan nyata. Dibandingkan kecerdasan buatan yang beroperasi terutama melalui data digital, Embodied AI memiliki hubungan langsung dengan objek, ruang, gerakan, dan perubahan kondisi di sekitarnya.
Mesin dengan kemampuan Embodied AI berpotensi mempelajari konsekuensi dari interaksi yang terjadi. Ketika sebuah objek berpindah, robot perlu memperbarui pemahamannya sebelum mengambil keputusan berikutnya. Proses memahami, bertindak, kemudian mempelajari hasil menjadi fondasi menuju robot yang tidak hanya mengikuti pola tetap.
Persepsi Multimodal Menjadi Indra bagi Embodied AI
Kecerdasan mesin dalam menghadapi lingkungan membutuhkan TEKNOLOGI pengindraan yang mampu menangkap berbagai perubahan lingkungan. Sensor visual, perangkat audio, pengukur jarak, sensor orientasi, dan sistem sentuh membantu mesin memperoleh data dari berbagai sudut.
Gabungan masukan visual, audio, spasial, serta fisik dapat diproses untuk mengenali objek dan memahami hubungan antarbagian lingkungan. Apabila model dapat menginterpretasikan masukan multimodal secara tepat, mesin dapat membuat keputusan berdasarkan gambaran lingkungan yang lebih kaya. Kemampuan inilah yang membantu robot menghadapi lingkungan yang tidak selalu dapat diprediksi.
Robot Masa Depan Belajar dari Interaksi dan Pengalaman
Salah satu kemampuan utama yang terus dikembangkan pada Embodied AI adalah pembelajaran melalui hubungan antara tindakan dan hasil yang diperoleh. Saat mesin berusaha memindahkan objek, sistem dapat memperoleh informasi mengenai keberhasilan maupun kegagalan tindakan tersebut.
Apabila objek terlepas ketika dipindahkan, model dapat memanfaatkan hasil sebelumnya sebagai bagian dari proses pembelajaran. Siklus tindakan, hasil, analisis, serta penyesuaian berpotensi mendorong TEKNOLOGI robot menuju sistem yang semakin adaptif. Walaupun begitu, proses adaptasi perlu berlangsung dalam kondisi yang aman dan terkontrol.
Pelatihan Virtual Mempercepat Perkembangan Embodied AI
Melatih robot sepenuhnya melalui lingkungan fisik dapat menghadirkan tantangan dari sisi waktu, perangkat, serta keselamatan. Kesalahan gerakan berpotensi menyebabkan kerusakan pada robot atau lingkungan. Untuk mengurangi tantangan tersebut, simulasi menjadi salah satu bagian penting dalam pengembangan robot adaptif.
Melalui dunia virtual, sistem bisa mencoba banyak skenario tanpa selalu menggunakan perangkat fisik. Kemampuan yang dipelajari kemudian bisa diterapkan secara bertahap menuju robot fisik. Kesenjangan antara lingkungan virtual dengan kondisi sebenarnya membuat proses pengujian nyata tetap penting. Kombinasi keduanya berpotensi mempercepat perkembangan TEKNOLOGI Embodied AI.
Embodied AI Membuka Peluang Baru dari Industri hingga Rumah
Kemampuan memahami kondisi yang dinamis berpotensi memperluas penerapan robot melampaui lingkungan industri tradisional. Industri produksi, gudang, pertanian modern, layanan umum, serta kebutuhan rumah tangga berpotensi memanfaatkan mesin yang mampu merespons perubahan situasi.
Pada lingkungan logistik, sistem dapat menggunakan persepsi untuk menghadapi tata letak yang berubah. Dalam penggunaan domestik, tantangannya dapat menjadi lebih kompleks karena posisi objek tidak selalu teratur. Ketika robot memasuki lebih banyak ruang kehidupan, fleksibilitas serta keandalan sistem menjadi kebutuhan utama.
Robot Adaptif Membutuhkan Batasan dan Pengawasan yang Jelas
Seiring Embodied AI menjadi semakin mandiri, keamanan menjadi aspek yang tidak dapat dipisahkan dari pengembangannya. Kesalahan mengenali manusia, objek, jarak, atau kondisi lingkungan dapat menimbulkan konsekuensi langsung karena robot beroperasi di dunia fisik.
Pengujian berlapis, pembatasan operasional, mekanisme penghentian aman, serta pengawasan dapat membantu menjaga robot tetap beroperasi dalam kondisi yang ditentukan. Privasi dan keamanan data juga perlu diperhatikan karena perangkat dapat memperoleh banyak informasi mengenai lingkungan. Perpaduan TEKNOLOGI adaptif dengan mekanisme perlindungan menjadi faktor utama dalam membawa mesin adaptif menuju penggunaan yang lebih luas.
Penutup
Embodied AI membuka gambaran baru mengenai kecerdasan buatan yang tidak hanya memproses informasi tetapi juga berinteraksi dengan lingkungan. Sistem robotik dapat memanfaatkan persepsi multimodal, kemampuan pemrosesan, simulasi, serta pengalaman dunia nyata untuk menghadapi lingkungan yang tidak selalu dapat diprediksi sebelumnya. Walaupun kecerdasan robot terus berkembang, keamanan, privasi, keandalan, serta pengawasan tetap dibutuhkan. Dengan memahami evolusi robot adaptif, pembaca dapat melihat bagaimana hubungan antara AI dan dunia fisik berpotensi mengubah berbagai aktivitas. Perkembangan ini menarik untuk terus diikuti karena Embodied Artificial Intelligence berpotensi menjadi salah satu fondasi penting generasi baru robotika.